VLA Intelligence
视觉·语言·动作一体化智能
VLA(Vision-Language-Action)框架整合视觉感知、自然语言理解与动作执行,使机器人能够根据文本指令完成从物体识别到抓取操作的全流程推理。
现场特化型 · 次世代人形平台 · NAMI / EIR
韩国隆美卡原创技术 · 现场特化设计
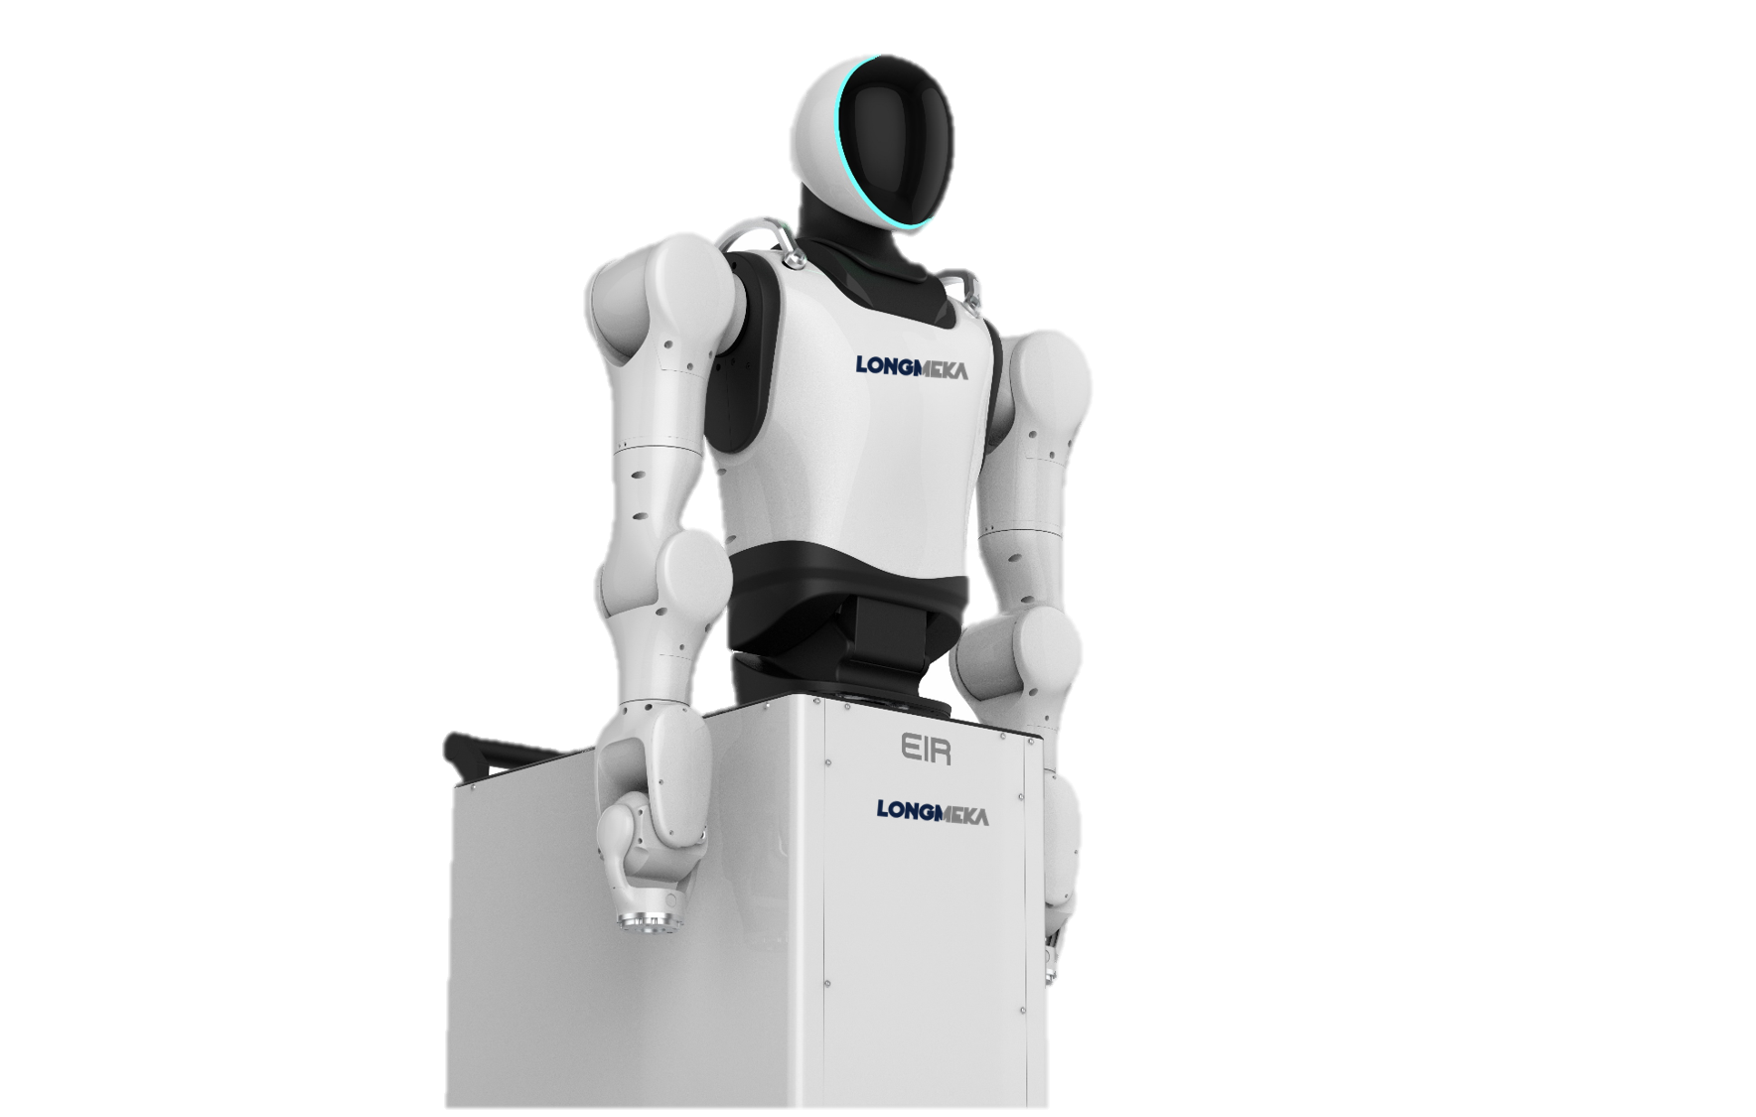
隆美卡人形机器人平台是面向工业、服务、医疗、科研现场优化的次世代产品线。结合高阶人形机械手/夹爪与隆美卡精密控制技术,实现精细作业能力。
平台搭载 VLA(Vision-Language-Action)AI,整合视觉、语言与动作智能;通过自有数据管道与 VLA 框架,支持现场数据学习与推理。遥操作设备与 GPU 基础设施不仅支持远程作业,还可采集模仿学习所需的动作数据。隆美卡人形机器人以各领域需求为导向进行特化设计,超越通用人形概念,成为可在实际现场立即投入的作业伙伴。
VLA(Vision-Language-Action)框架整合视觉感知、自然语言理解与动作执行,使机器人能够根据文本指令完成从物体识别到抓取操作的全流程推理。
高阶人形机械手/夹爪与隆美卡协作机器人积累的关节控制技术相结合,实现 ±0.1mm 级重复精度与柔顺控制,满足工业现场的精细作业需求。
MimicX 模仿学习平台支持遥操作、数据采集与多末端工具协同学习。利用现场任务数据持续优化机器人行为,适应环境变化,超越预定义轨迹的局限。
针对不同应用场景特化设计——NAMI 面向服务与移动作业,EIR 面向工业 Physical AI 部署。移动底座结构支持快速进场验证,缩短部署周期与集成成本。
NAMI 面向服务与移动场景,EIR 面向工业 Physical AI 现场部署,覆盖移动服务到制造物流的多元人形应用。
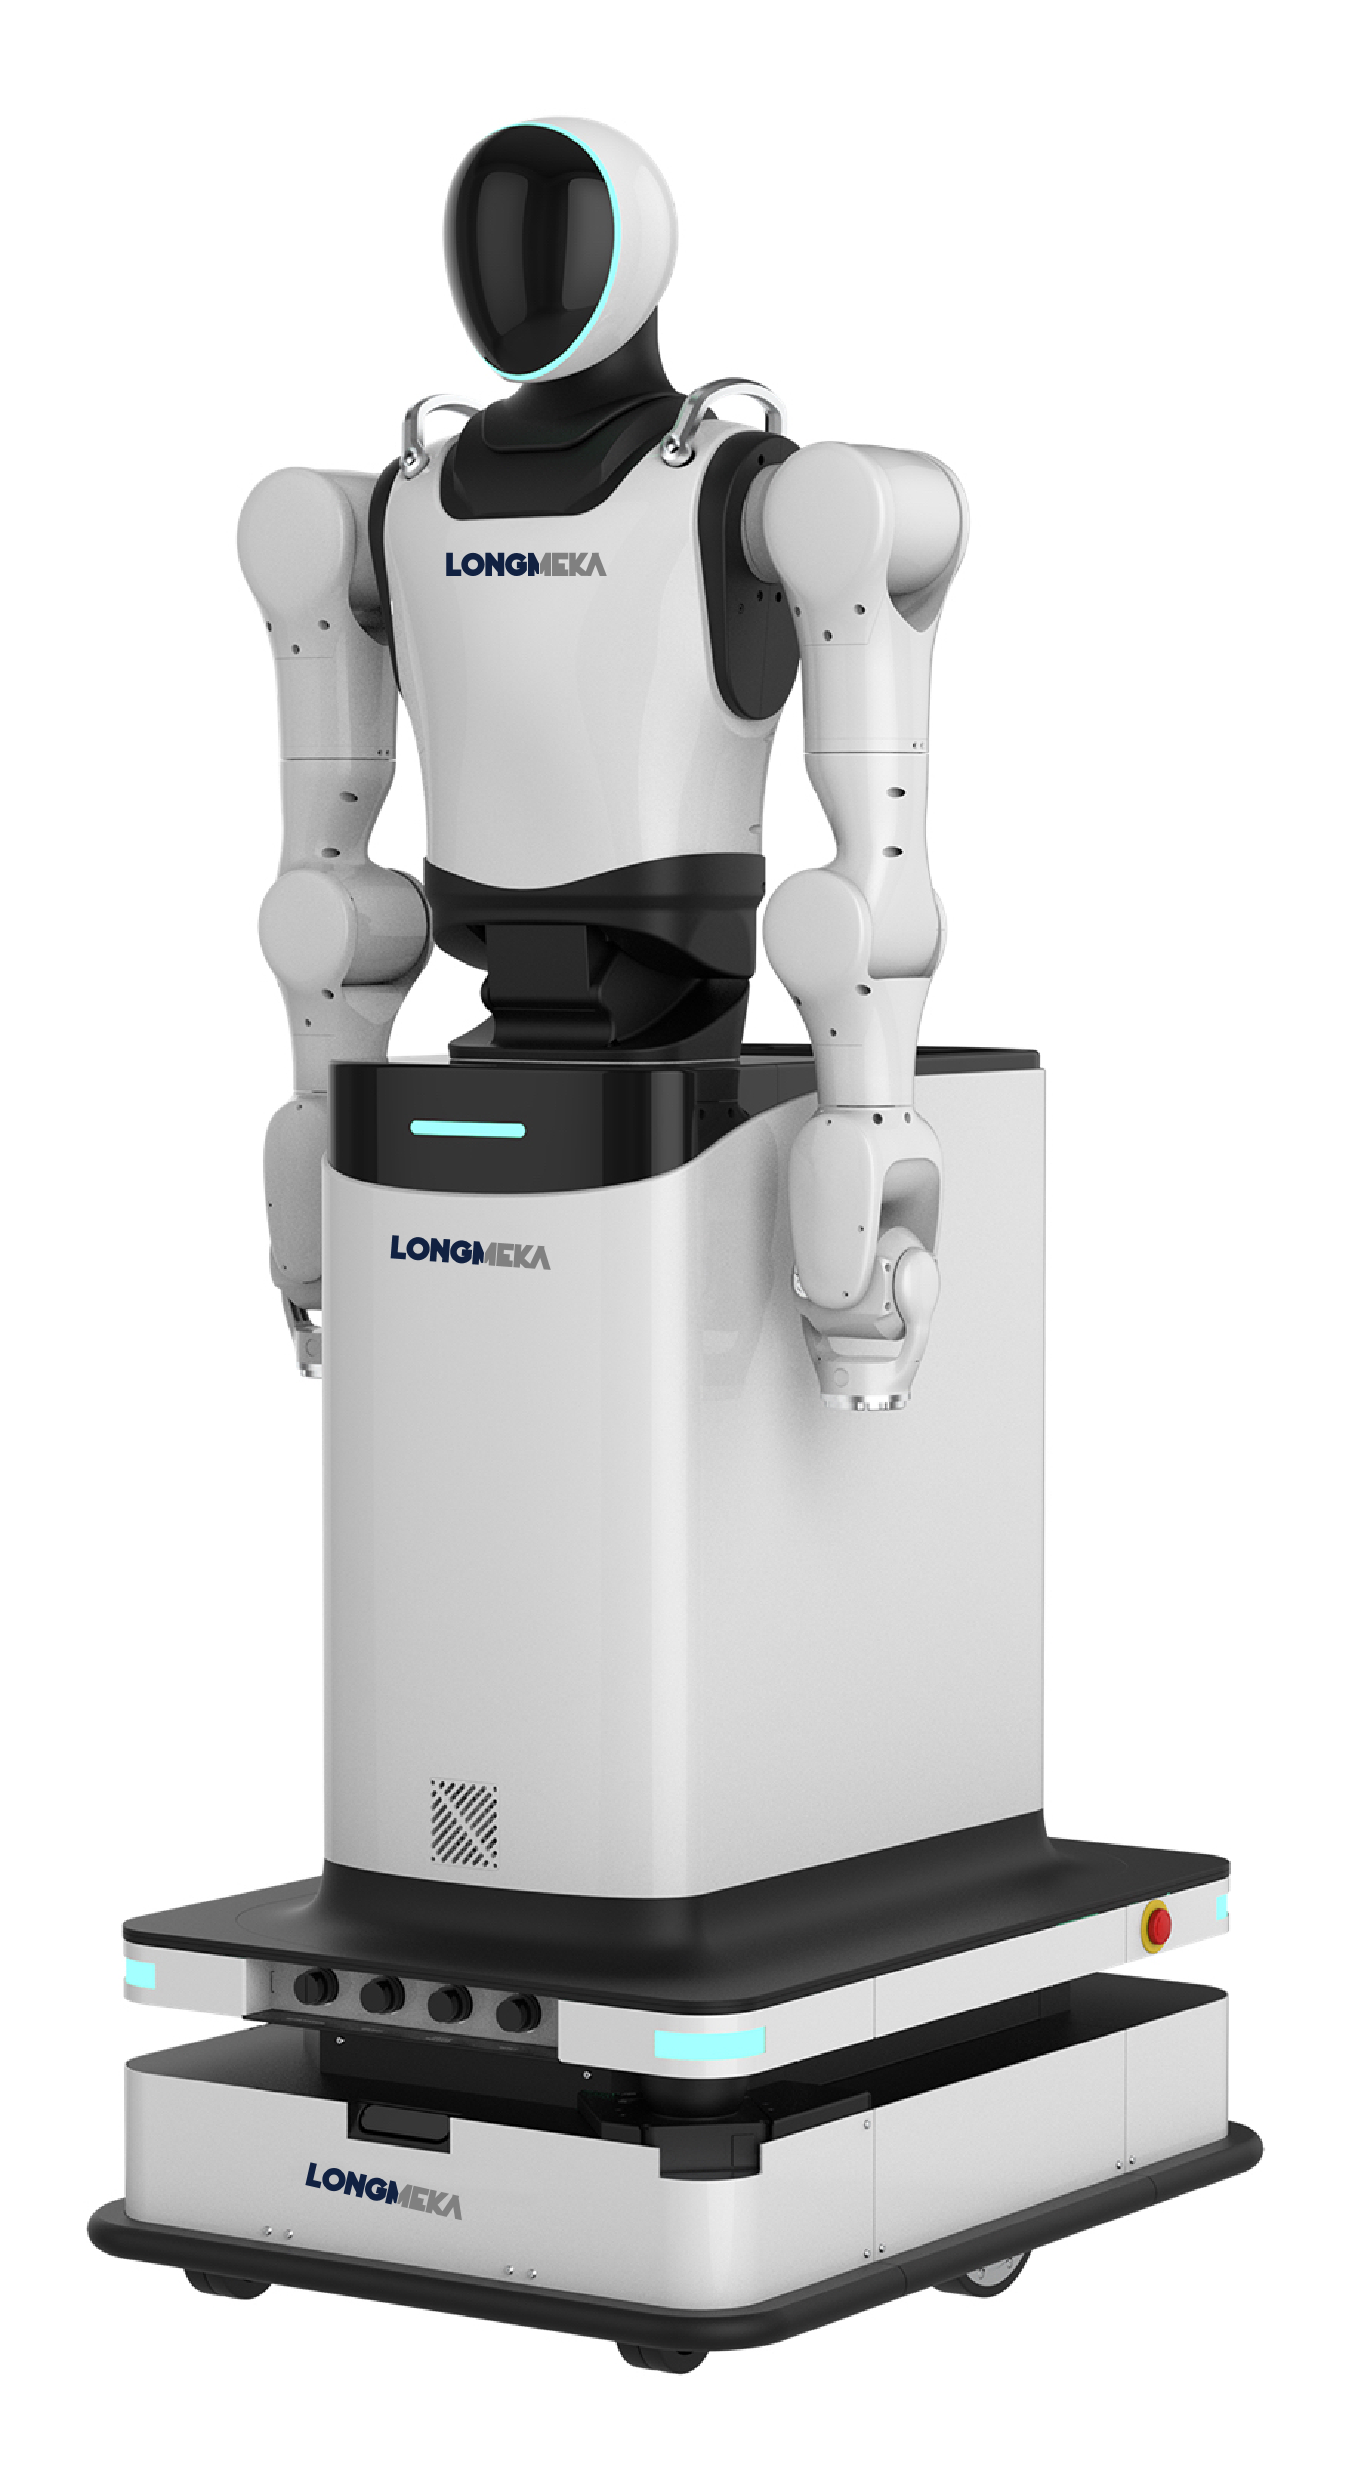
面向服务与移动作业场景的人形平台,采用差速驱动移动底座与电池供电,支持室内重复性任务与人机安全协作,适用于服务、展示与科研验证场景。
| 外形尺寸 | 660 × 860 × 1,770 mm |
|---|---|
| 自由度 | 21(头 2 · 躯干 3 · 单臂 7 · 底座 2) |
| 单臂臂展 | 683 mm |
| 单臂负载 | 5 kg |
| 重复精度 | ±0.1 mm |
| 供电 | 电池 78 Ah · 充电 4h · 续航 8h |
| 移动底座 | 差速驱动 · 最高速度 1 m/s |
| 机载算力 | Intel NUC(i7 / RTX 2060 6GB / 16GB / 512GB SSD) |
| AI 集成 | MimicX 模仿学习 · 遥操作 · 数据采集 |
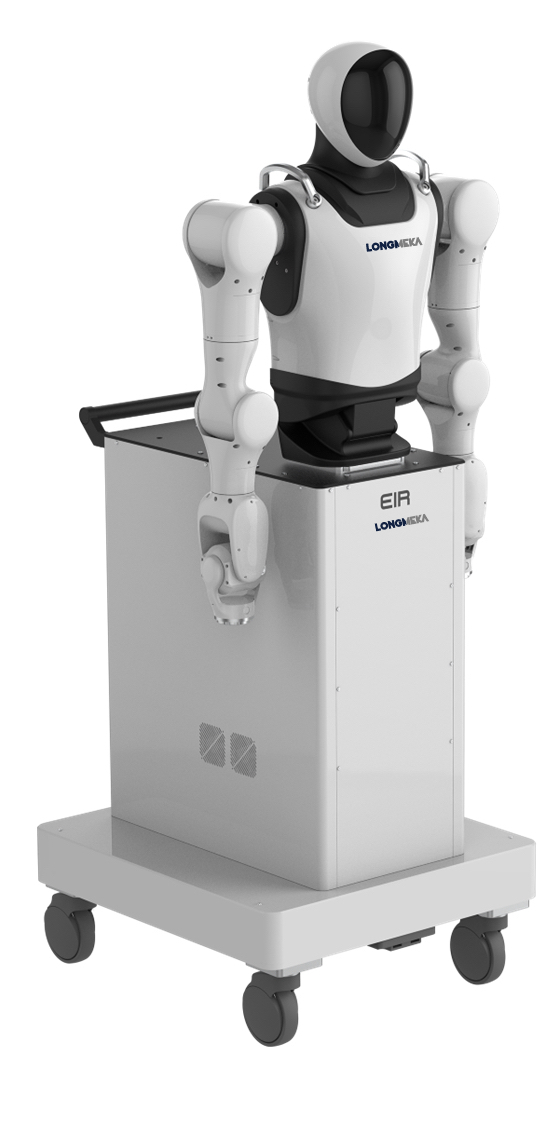
Physical AI 驱动的工业人形平台,18 自由度上半身双臂结构精准复现人体上肢运动。继承 Indy 系列验证的高性能电机控制与关节集成技术,面向制造、物流与服务现场的推理驱动型作业部署。
| 外形尺寸 | 630 × 710 × 1,770 mm |
|---|---|
| 自由度 | 18(头 2 · 躯干 2 · 单臂 7) |
| 单臂臂展 | 650 mm |
| 单臂负载 | 5 kg |
| 重复精度 | ±0.1 mm |
| 供电 | 100~240V AC · 19A MAX · 50/60Hz |
| 移动底座 | 被动轮式移动平台 |
| 机载算力 | Jetson Orin 64G |
| AI 集成 | VisionX 视觉基础模型 · MimicX 模仿学习 |
NAMI 与 EIR 均搭载隆美卡安全滤波器与基础安全机制,保障人机协作场景下的可靠运行。
自碰撞规避、任务空间限制、防倾倒保护,多层软件安全策略协同运行。
力矩限制、位置误差监测、碰撞检测,对外力变化灵敏感知并安全响应。
100μm 级精密控制与阻抗/柔顺控制并行,在狭窄复杂环境中实现安全精细的双臂协同。
支持多种夹爪、末端工具与遥操作设备扩展,便于科研验证与工业场景快速定制。
EIR 面向制造与物流现场,支持双臂协同装配、物料搬运与推理驱动的灵活作业。
NAMI 适用于室内服务、品牌展示与人机交互演示,移动底座支持灵活部署。
完整软硬件栈支持数据采集、模型开发、技能验证与现场演示的全周期研究流程。
面向医疗辅助、特种作业等需精细操作与安全协作的特化场景,可按需求定制能力模块。
留下应用场景与作业需求,工程师将为您匹配最合适的人形机器人平台与 Physical AI 方案。