More Agile
七自由度仿人体工程学设计
采用七自由度关节布局,实现精确灵活的末端运动,尤其擅长立焊、仰焊等上下方向焊接轨迹,提升复杂焊缝可达性。
凝聚现场工艺经验 · 焊接特化协作平台
首款焊接专用协作机器人
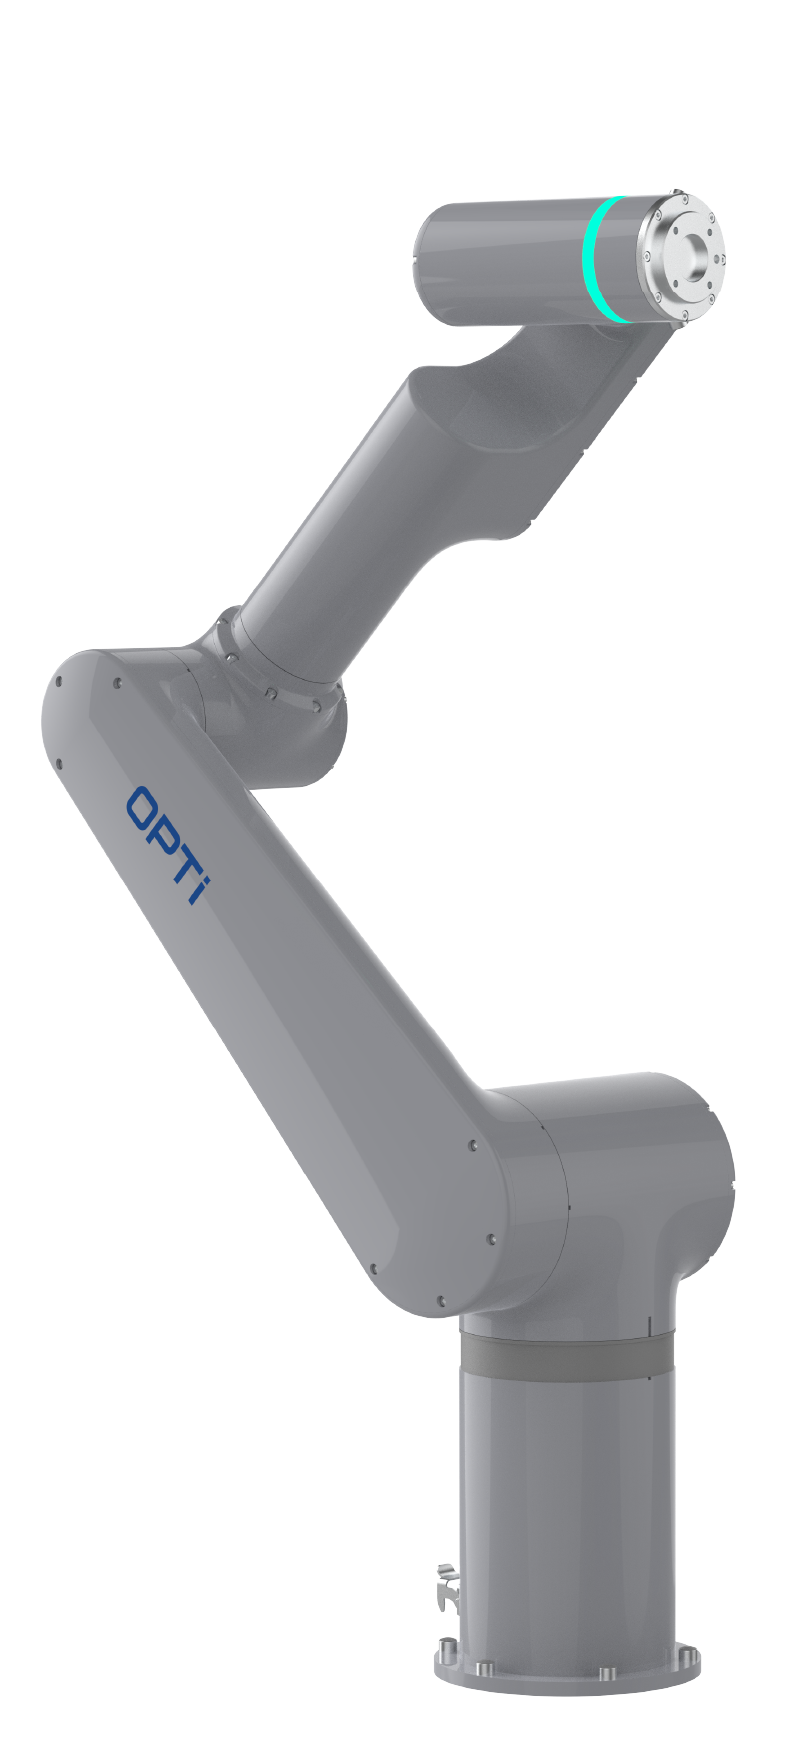
OPTi 是隆美卡全新开发的协作机器人,集成焊接现场的技术经验,具备 5kg 额定负载的焊接特化能力。
在充分搭载隆美卡协作机器人软件技术的基础上,包括无传感器碰撞检测算法、阻抗控制以及直接示教等功能,OPTi 通过改变传统六轴机器人常见的关节布局,使机械臂末端的上下方向运动更加精密,从而相比一般协作机器人在立焊、仰焊等上下方向的焊接作业中更加得心应手。同时通过重新设计连杆结构,在保持原有工作半径的前提下实现整机轻量化,可扩展至食品科技、工厂自动化等更广泛的自动化应用场景。
采用七自由度关节布局,实现精确灵活的末端运动,尤其擅长立焊、仰焊等上下方向焊接轨迹,提升复杂焊缝可达性。
重新设计连杆结构并集成控制器,整机更轻、更紧凑,便于在船厂狭小空间及移动工位中快速安装与重新定位。
搭载无传感器碰撞检测与阻抗控制,对外力变化响应灵敏,保障焊接作业中人机协同的安全性与稳定性。
提供 OPTi3 与 OPTi5 两款规格,覆盖轻量焊接与更高负载的工业焊接需求。
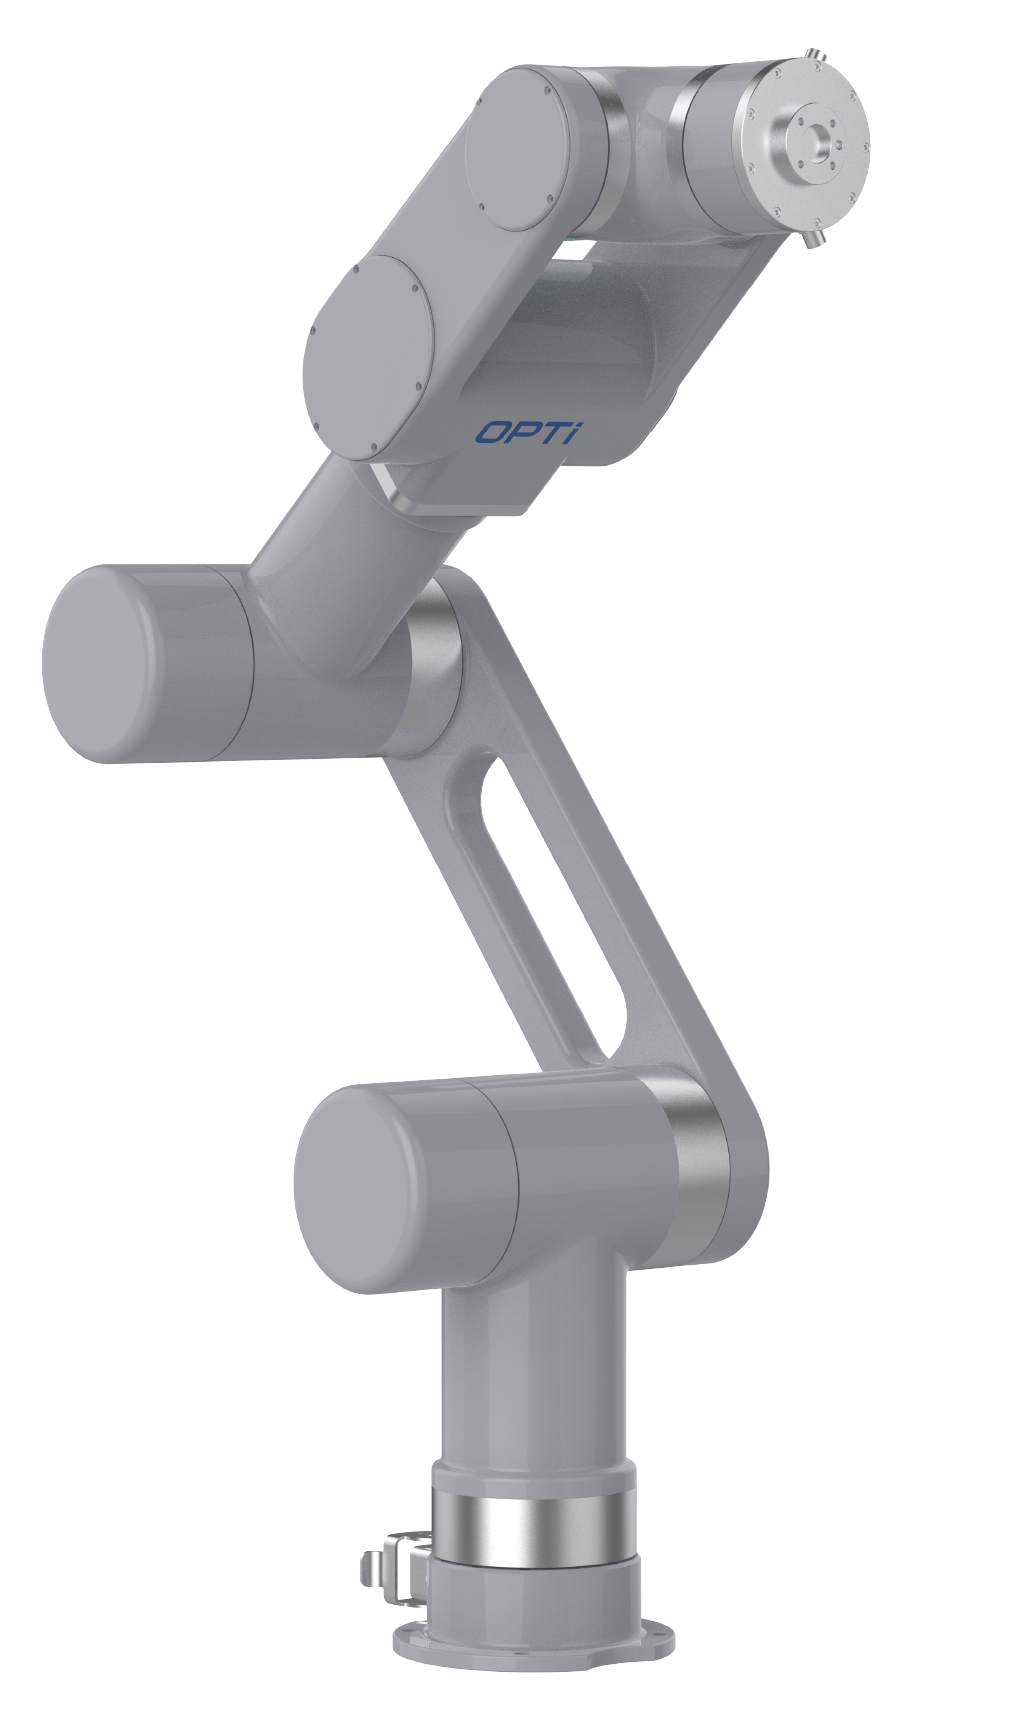
轻量化焊接协作机器人,适合精密小件焊接、食品科技及轻型 FA 自动化场景。
| 额定负载 | 3 kg |
|---|---|
| 最大臂展 | 940 mm |
| 整机重量 | 10.9 kg |
| 重复精度 | ±0.1 mm |
| 自由度 | 6 轴(全旋转关节) |
| 防护等级 | IP54 |
| 工作空间 | 630 mm |
| 最大末端速度 | 1 m/s |
| 最大关节速度 | J1–J3:175°/s;J4–J6:225°/s |
| 关节运动范围 | J1/J4/J6:±360°;J2:±180°;J3:±162°;J5:±140° |
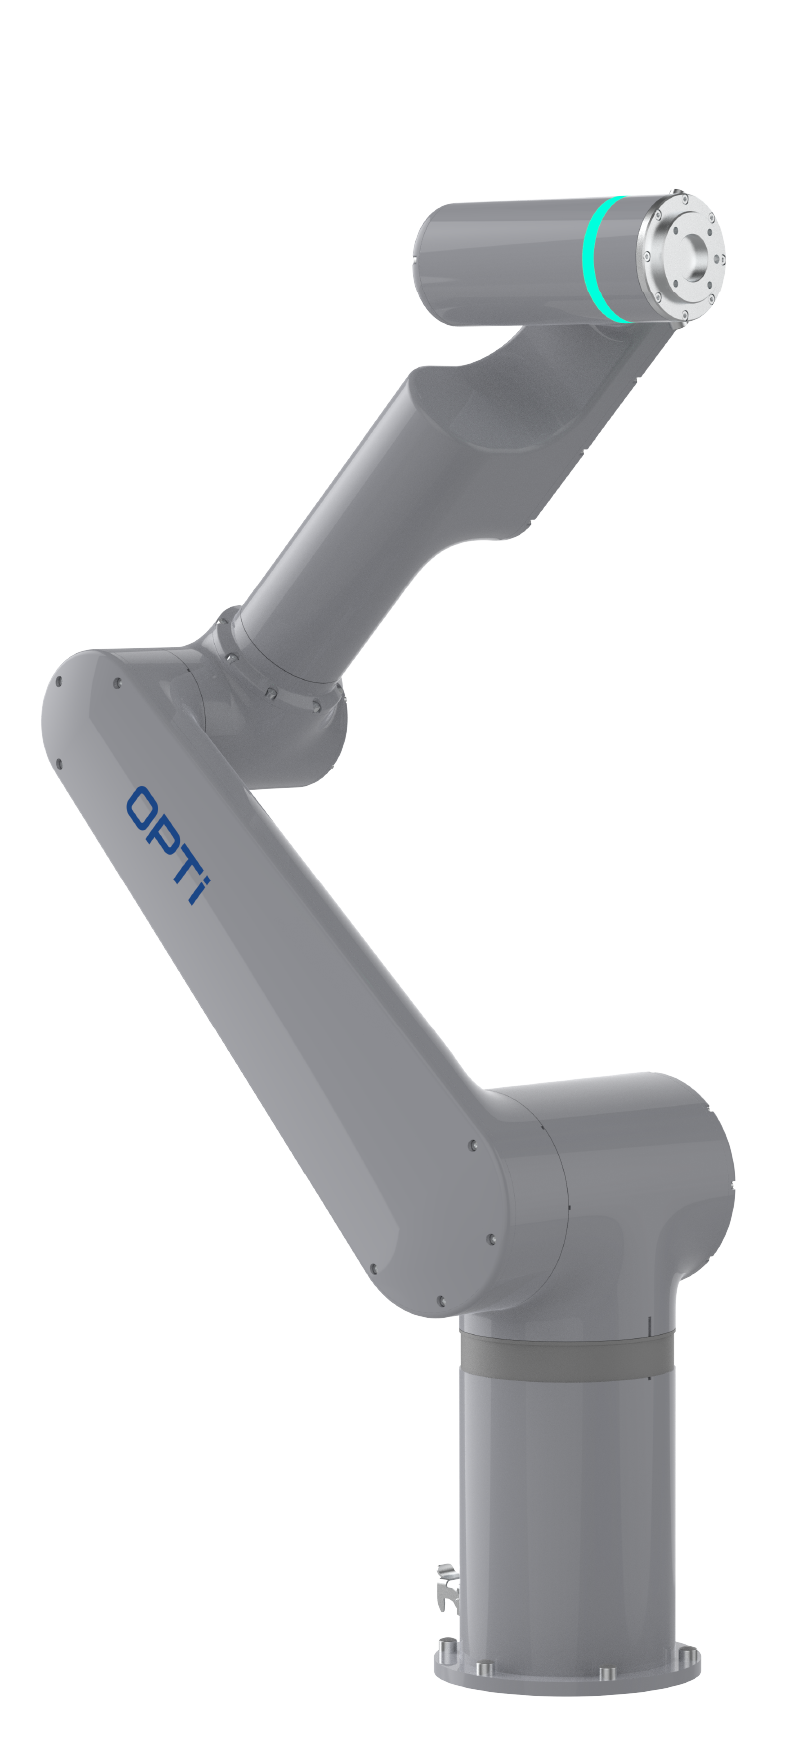
焊接特化主力型号,5kg 额定负载,面向船舶分段、钢结构及工业焊接产线的协作自动化。
| 额定负载 | 5 kg |
|---|---|
| 最大臂展 | 1,350 mm |
| 整机重量 | 34 kg |
| 重复精度 | ±0.1 mm |
| 自由度 | 6 轴(全旋转关节) |
| 防护等级 | IP54 |
| 工作空间 | 900 mm |
| 最大末端速度 | 1 m/s |
| 最大关节速度 | J1–J3:150°/s;J4–J6:180°/s |
| 关节运动范围 | J1/J4/J6:±360°;J2/J3:±160°;J5:±180° |
留下焊缝类型与工况参数,工程师将为您匹配 OPTi3 / OPTi5 焊接协作方案。