HIGH PRECISION
高精度
通过最小化背隙的设计,最大化重复定位精度与位置控制性能,为高精度机器人关节驱动提供优化表现。
高精度 · 高重复精度 · 关节专用
面向高精度机器人关节的谐波减速器

隆美卡减速器以要求高精度控制与重复定位精度的机器人关节应用为前提设计,是核心驱动零部件。以谐波减速器为核心,自主设计并自主生产,实现面向机器人驱动优化的结构刚度与传动效率。
不仅提供标准减速器产品,还可根据机器人关节特性与载荷条件进行定制开发,并灵活支持外协开发与生产。面向协作机器人、工业机器人、人形机器人等不同应用,可精细设计减速比、背隙与耐久寿命,覆盖从量产机器人到研发平台的广泛项目。
通过最小化背隙的设计,最大化重复定位精度与位置控制性能,为高精度机器人关节驱动提供优化表现。
考虑机器人关节载荷与运动模式的结构设计,同时保障高刚度与传动效率,支撑长时间稳定运行。
可按机器人类型与应用目标,定制减速比、尺寸与耐久规格,从研发到量产均可灵活扩展。
柔轮、波发生器与刚轮精密配合,实现高减速比与高传动效率的关节级驱动。剖面结构展示了轴承支撑、齿轮啮合与内外圈装配关系,便于理解 ND 系列在机器人关节中的集成方式。
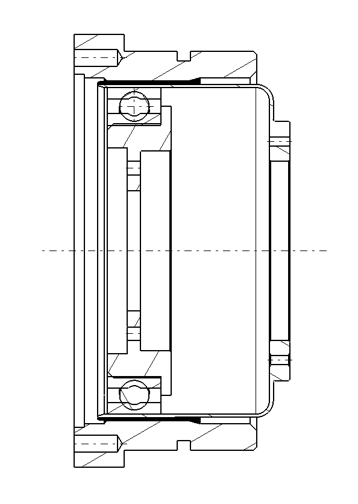
以 ND-20 为代表型号,提供额定力矩、峰值力矩与输入转速等关键参数,更多规格可按项目需求定制。
| 减速比 | 101.5 |
|---|---|
| 额定力矩(2,000 rpm) | 52 N·m / 5.3 kgf·m |
| 允许峰值力矩(起停) | 113 N·m / 11.5 kgf·m |
| 允许最大平均负载力矩 | 64 N·m / 6.5 kgf·m |
| 允许瞬时最大力矩 | 191 N·m / 20 kgf·m |
| 允许最大输入转速(油润滑) | 10,000 rpm |
| 允许最大输入转速(脂润滑) | 6,500 rpm |
| 允许平均输入转速(油润滑) | 6,500 rpm |
| 允许平均输入转速(脂润滑) | 3,500 rpm |
留下减速比、载荷与工况参数,工程师将为您匹配 ND 方案。