ALL IN ONE
一体集成
谐波减速器、电机、制动器、编码器、驱动器与 EtherCAT 从站全部集成于一体,减少外部接线与装配复杂度,缩短定制机器人开发周期。
查看规格型号 arrow_forward
一体集成 · 中空轴 · EtherCAT 兼容
零部件 100% 自主化,开启精密控制技术
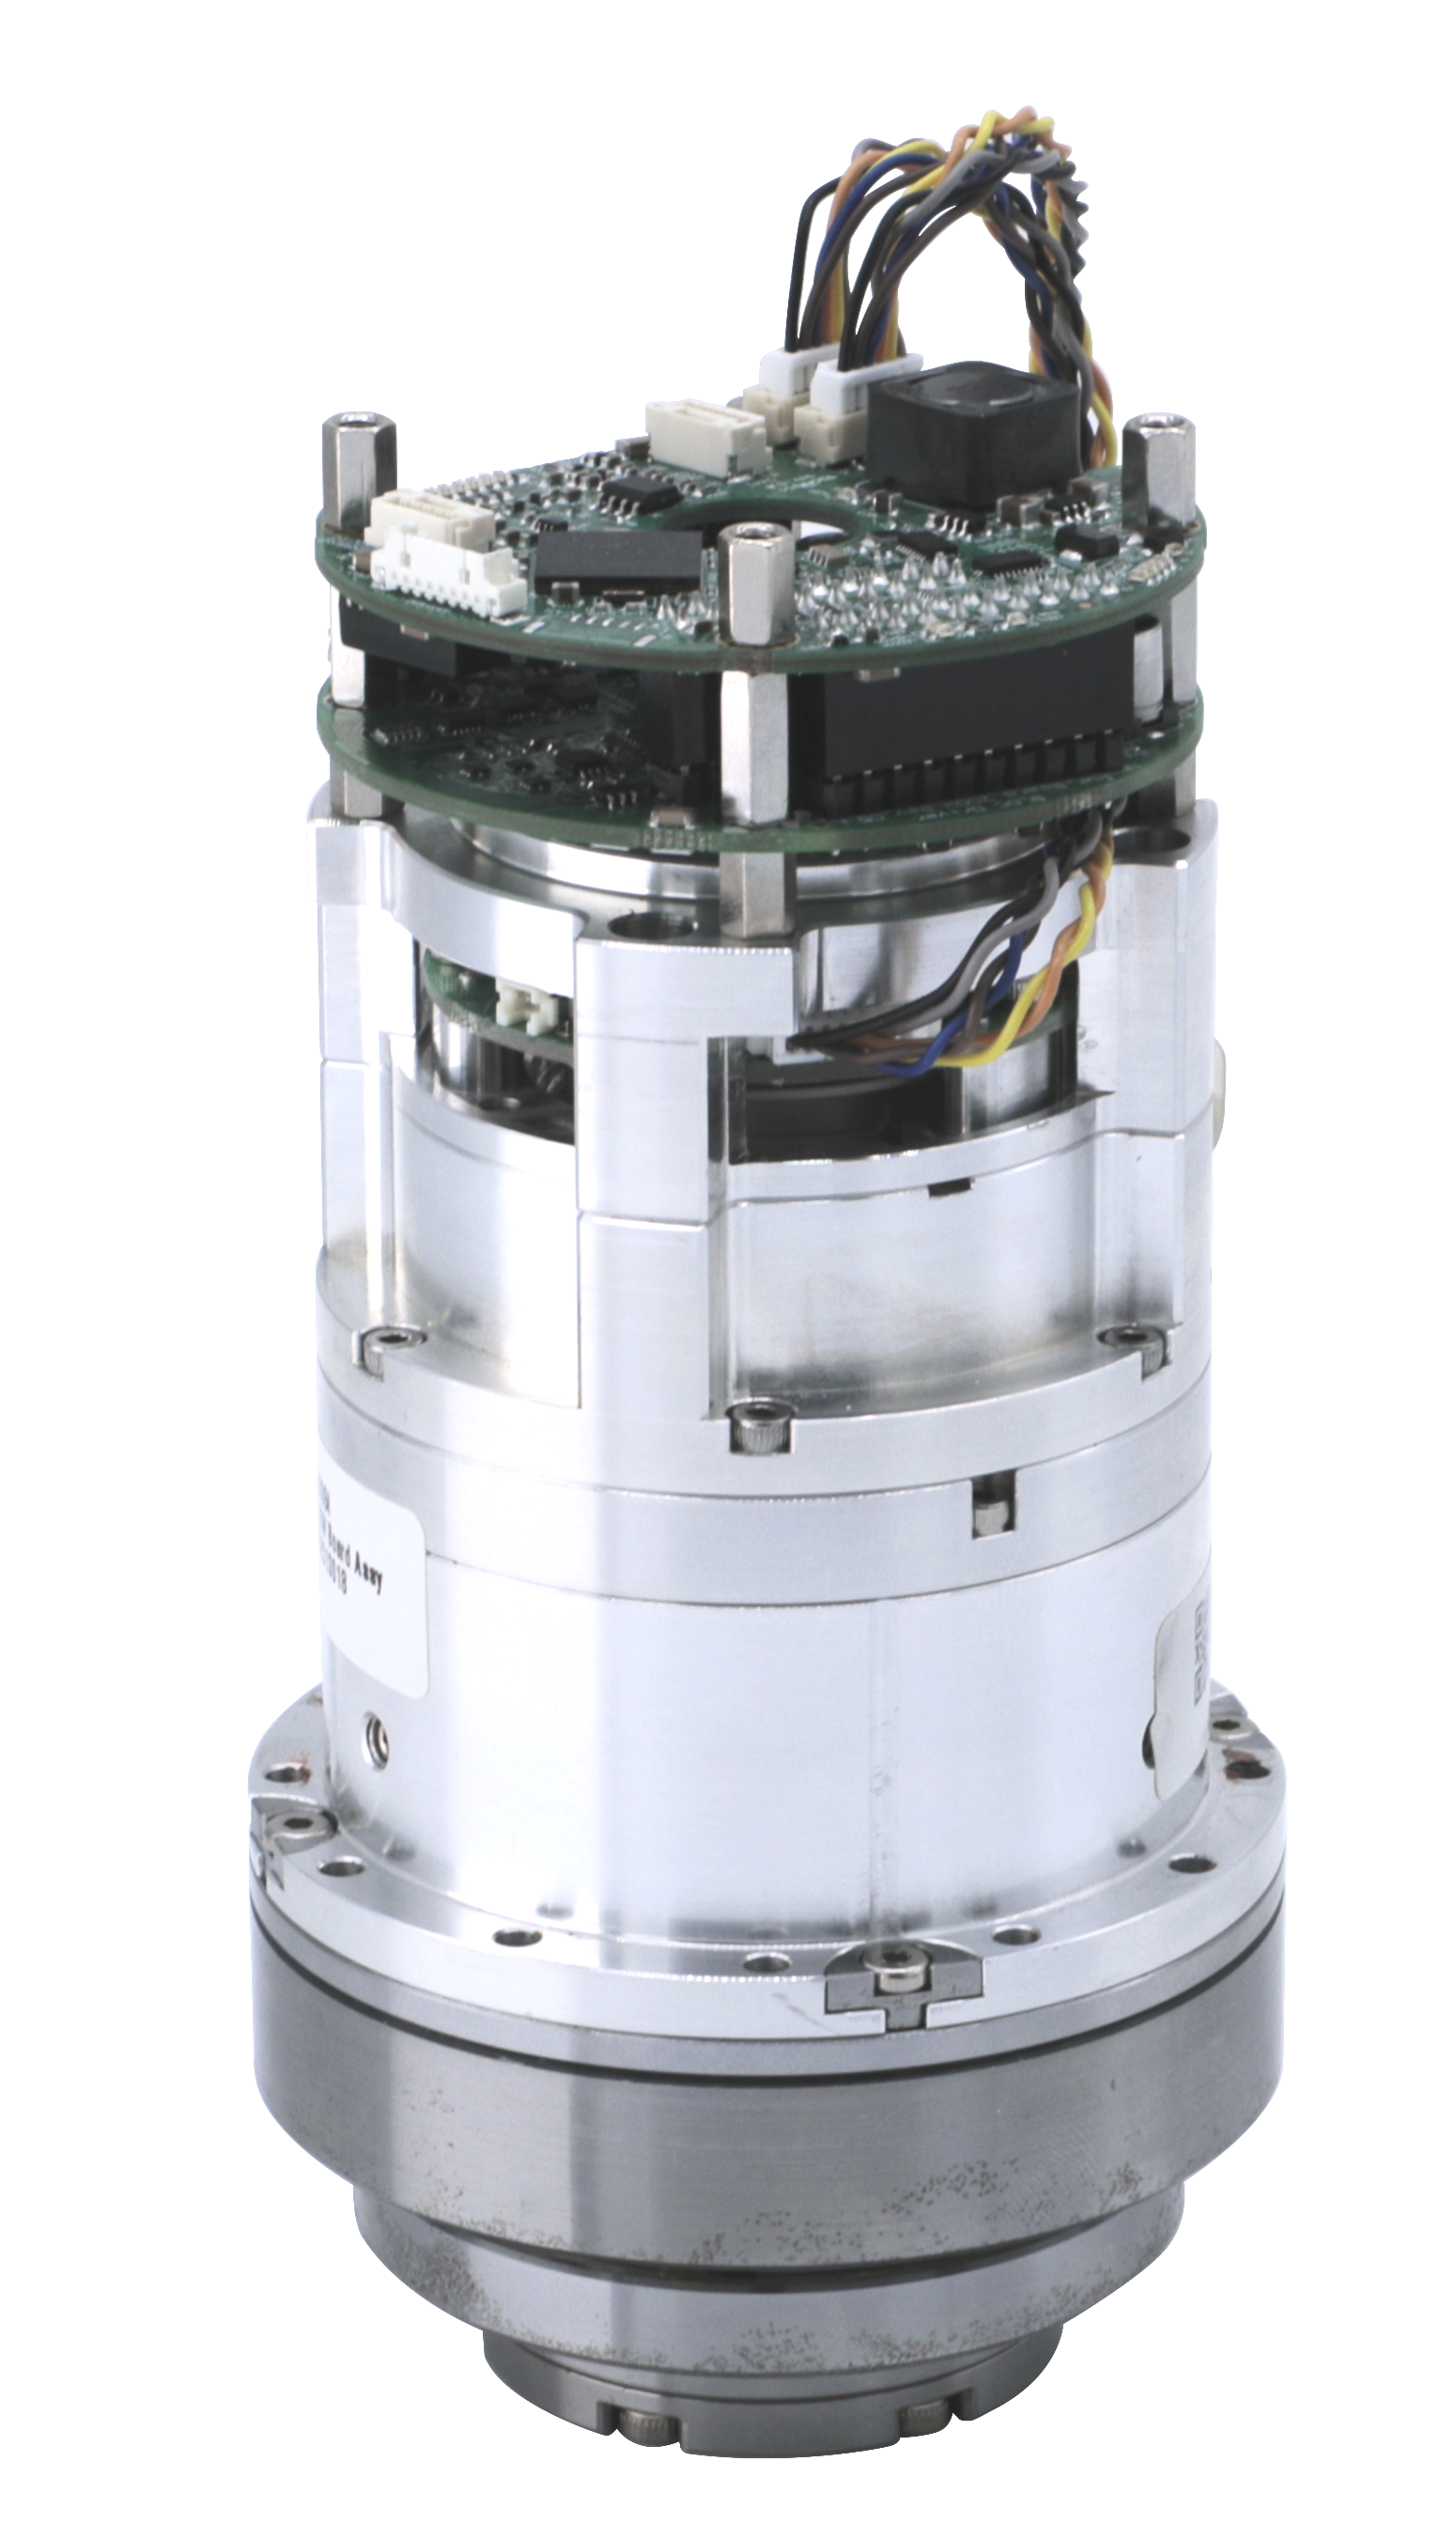
隆美卡执行器 是面向机器人关节驱动的一体化模组,将无框电机、谐波减速器、电磁制动器、多圈绝对值编码器、EtherCAT 从站板卡与电机驱动器集成于中空轴结构之中。
动力线缆与 EtherCAT 通信线可自中空轴贯穿走线,减少外部线缆,便于实现简洁外观与更高结构自由度。量产覆盖 100 / 200 / 500 / 1000 四款规格,并应用于 Indy 协作机器人产品线。支持最高 8 kHz 力矩指令更新,便于在应用层实现自定义伺服算法;默认不以带外壳形式供货,更利于嵌入定制机器人与特殊机械结构。
此外,采用自主设计生产的机器人马达与减速器的 (NEW) 100 与 (NEW) 200 进一步扩展了产品线,通过自研部件强化驱动效率、耐久性与控制稳定性,优化部件间配合一致性,保障稳定品质与供应能力。
谐波减速器、电机、制动器、编码器、驱动器与 EtherCAT 从站全部集成于一体,减少外部接线与装配复杂度,缩短定制机器人开发周期。
查看规格型号 arrow_forward中空轴设计最大化关节活动空间,同时兼顾线缆内置走线与整机外观简洁度,适配需要定制外形或特殊机械结构的机器人方案。
支持 CoE(CANopen over EtherCAT)协议,可与标准 EtherCAT 主站控制器无缝对接,便于纳入现有自动化控制系统与工程业务交付流程。
四款功率规格覆盖从轻负载到高负载的关节驱动需求,同系技术已在 Indy 协作机器人现场验证。
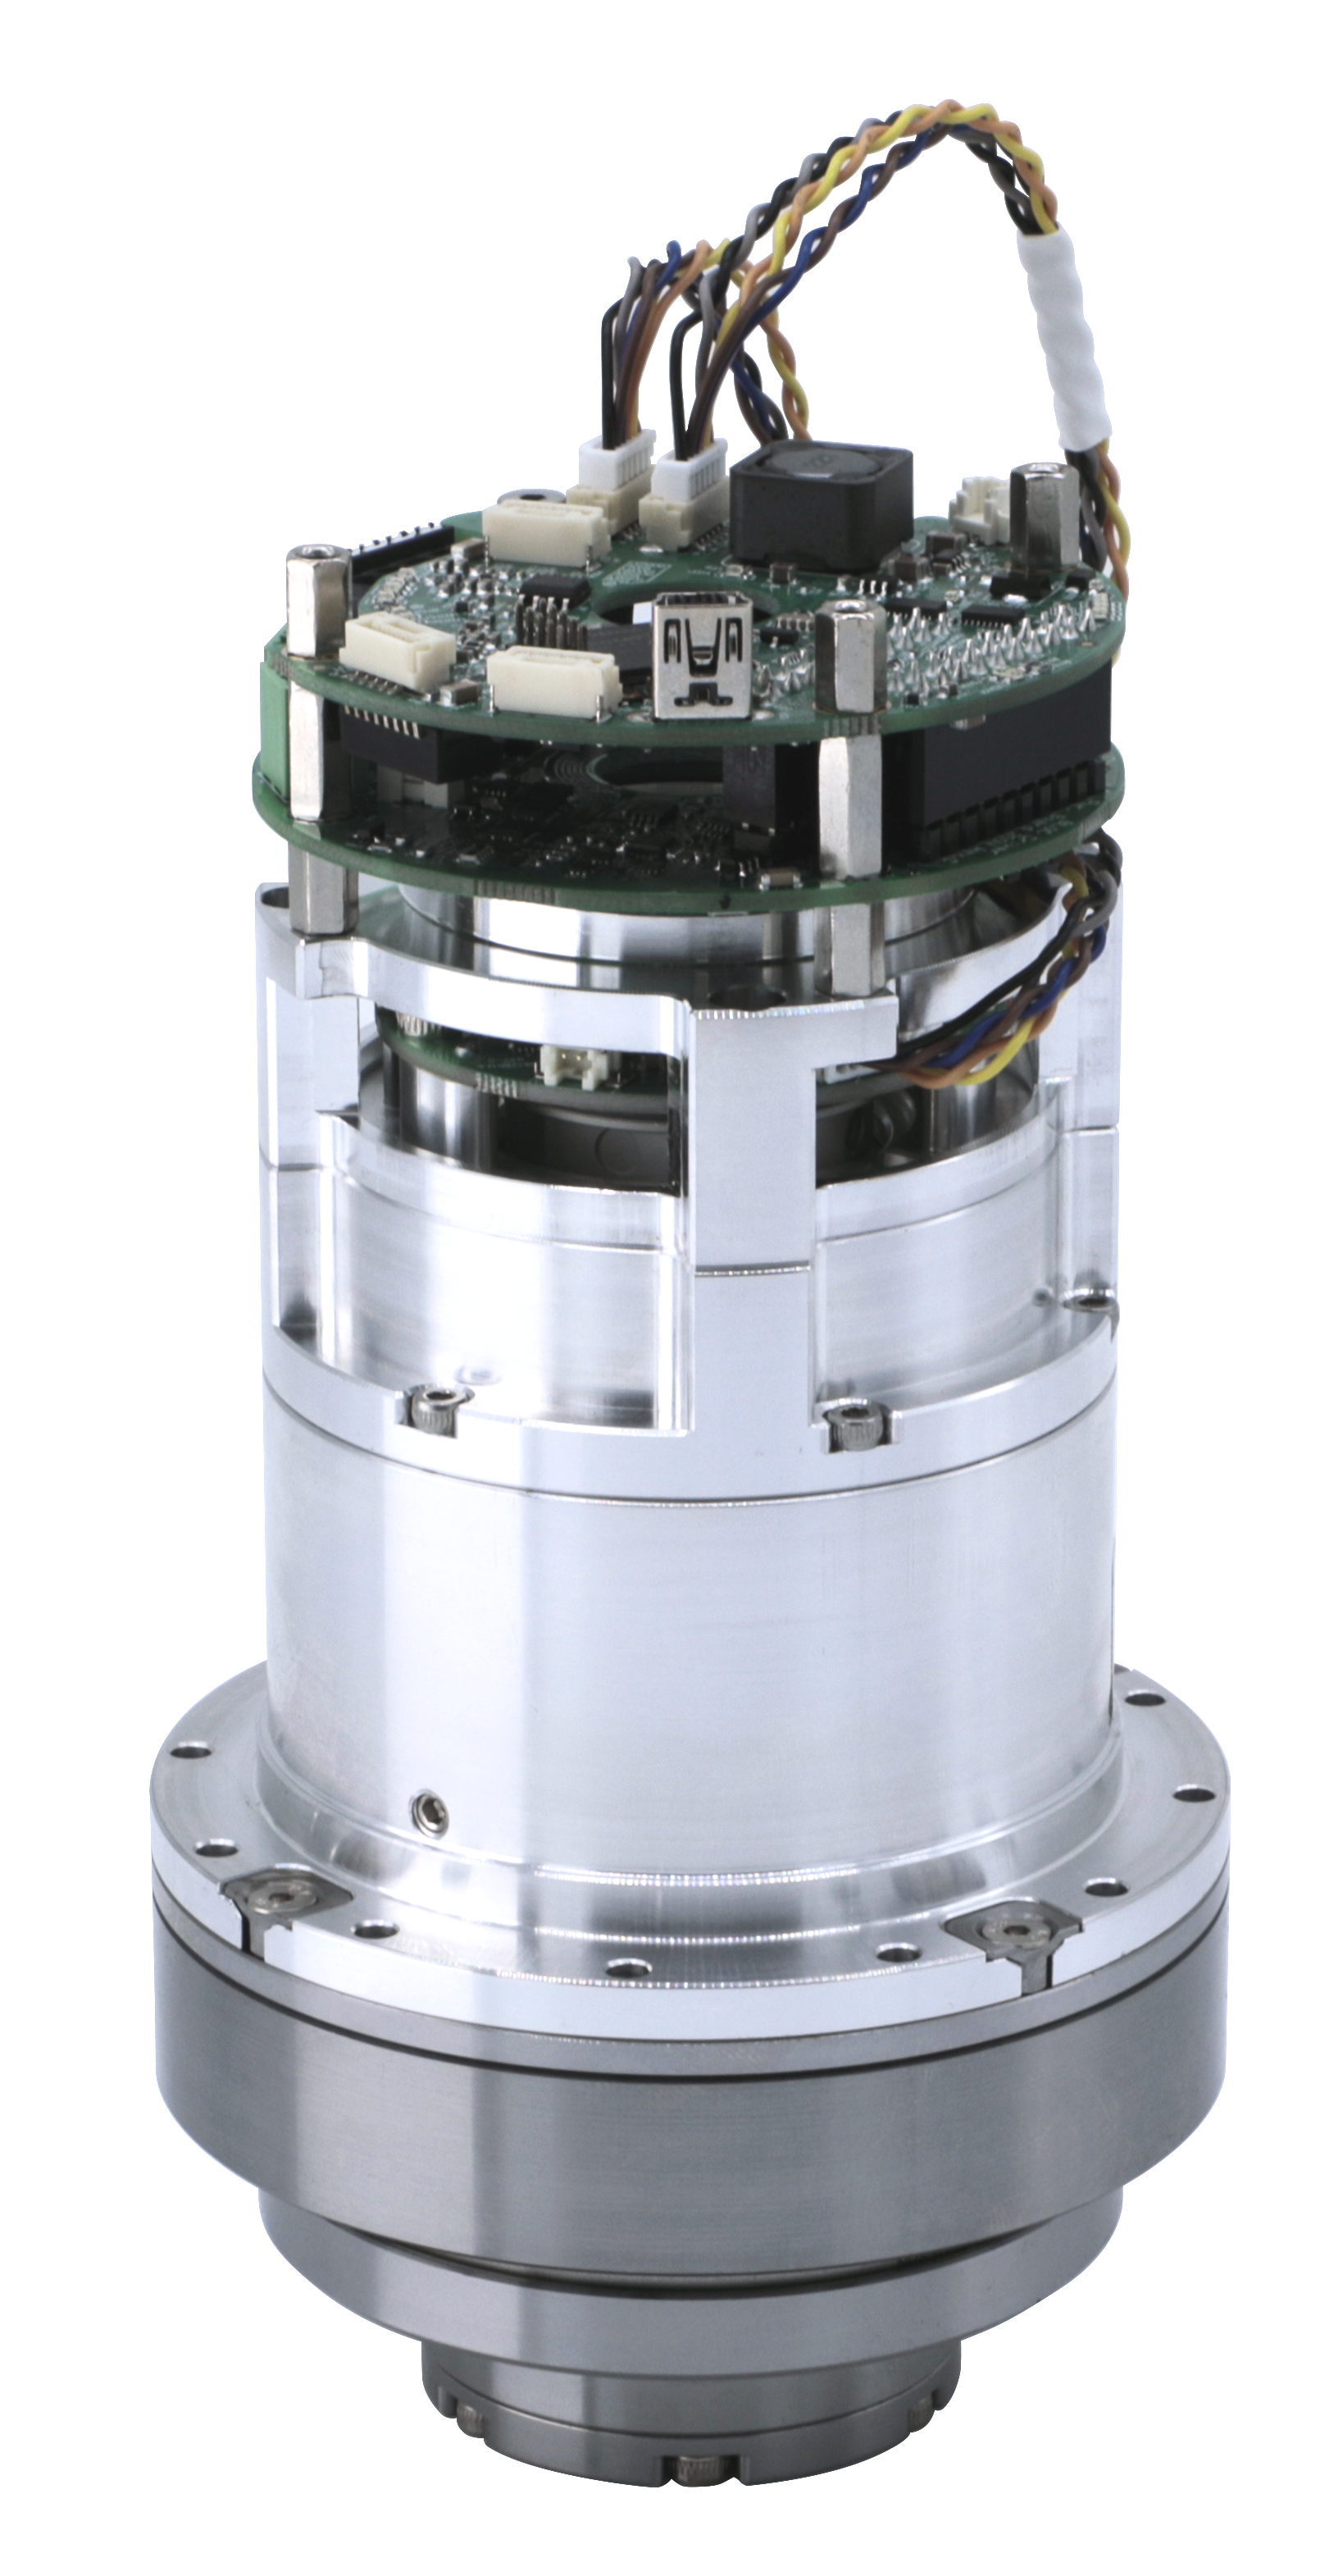
轻负载关节驱动入门型号,结构紧凑,适合小型协作机器人与研发平台关节模组。
| 额定功率 | 100 W |
|---|---|
| 额定电压 | 48 V |
| 最大连续电流 | 4.16 A |
| 额定输出力矩 | 35 N·m |
| 额定输出转速 | 180 deg/s |
| 外形尺寸 | ø80 × 170 mm |
| 重量 | 1.7 kg |
中等负载关节驱动,力矩与体积均衡,适用于 6 轴协作机器人中小臂关节应用。
| 额定功率 | 200 W |
|---|---|
| 额定电压 | 48 V |
| 最大连续电流 | 5.9 A |
| 额定输出力矩 | 55 N·m |
| 额定输出转速 | 150 deg/s |
| 外形尺寸 | ø90 × 176 mm |
| 重量 | 2.16 kg |

中高负载关节驱动,适用于协作机器人大臂关节及需要更高力矩输出的工业场景。
| 额定功率 | 430 W |
|---|---|
| 额定电压 | 48 V |
| 最大连续电流 | 12 A |
| 额定输出力矩 | 127 N·m |
| 额定输出转速 | 150 deg/s |
| 外形尺寸 | ø142 × 194 mm |
| 重量 | 5.5 kg |

系列最高功率型号,面向重载关节与高动态响应需求,适用于大负载协作机器人与人形机器人基座关节。
| 额定功率 | 1000 W |
|---|---|
| 额定电压 | 48 V |
| 最大连续电流 | 29 A |
| 额定输出力矩 | 351 N·m |
| 额定输出转速 | 114 deg/s |
| 外形尺寸 | ø178 × 220 mm |
| 重量 | 9.4 kg |
采用自主设计生产的 NM 机器人马达与 ND 谐波减速器,驱动效率、耐久性与控制稳定性全面提升。
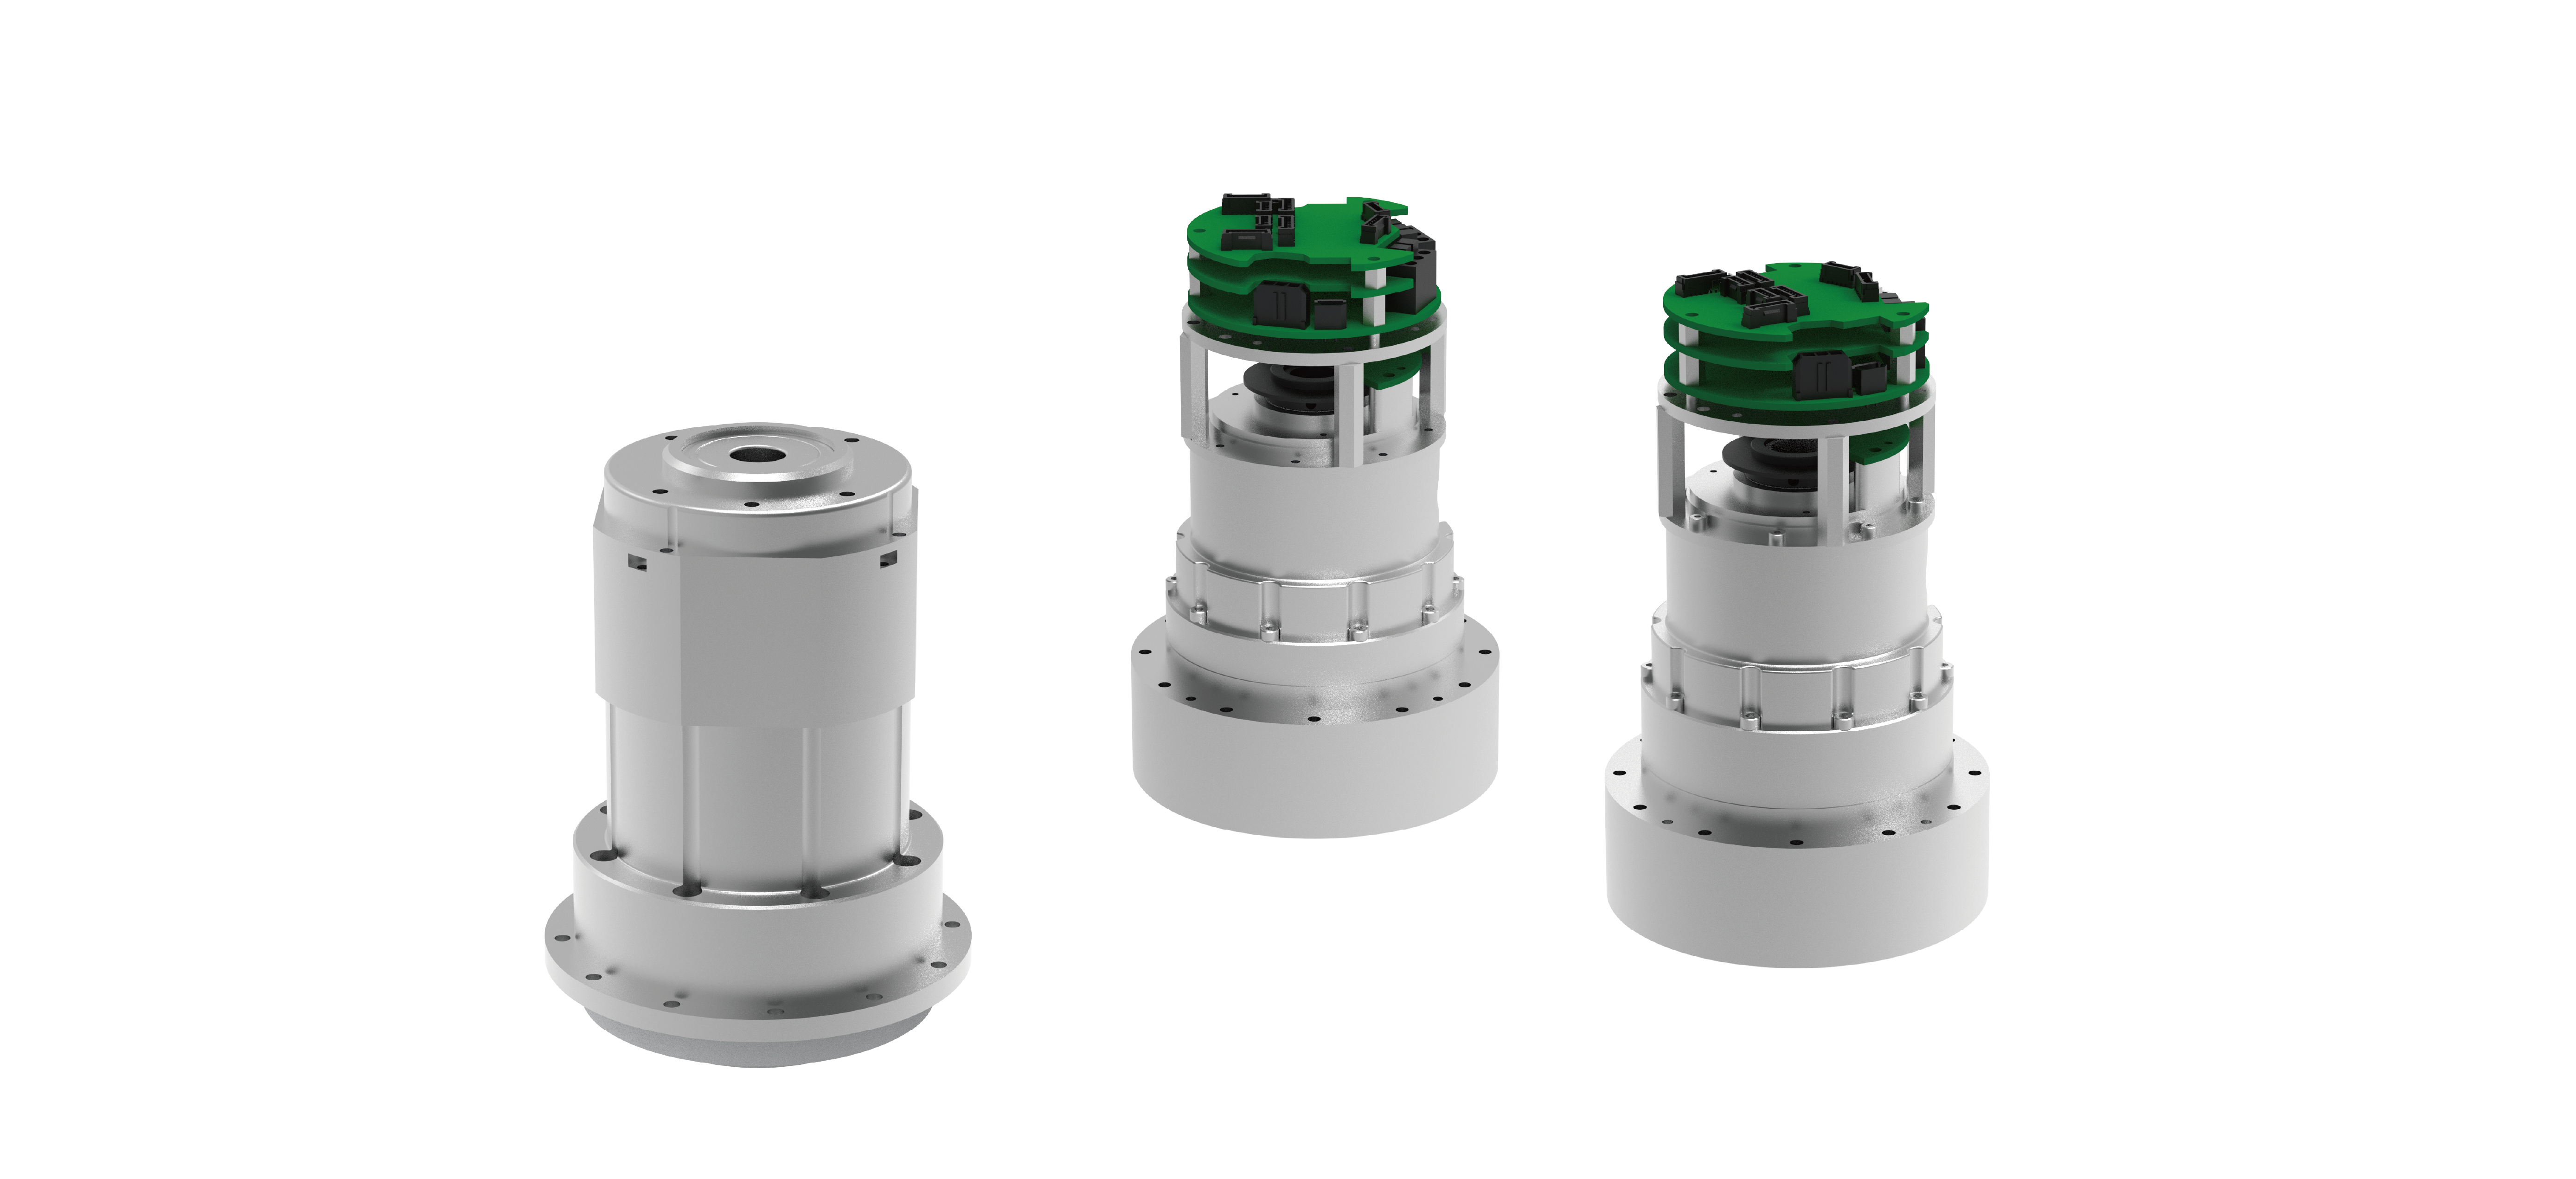
在经典 架构基础上,以自研马达与减速器替换核心驱动部件,优化部件间配合一致性,强化量产品质与供应稳定性,覆盖研发至量产的全场景需求。
| 型号 | 额定功率 | 额定电压 | 最大连续电流 | 额定力矩 | 额定转速 | 减速器 |
|---|---|---|---|---|---|---|
| 100(N) | 100 W | 48 V | 11 A (rms) | 52 N·m | 180 deg/s | ND-20 |
| 200(N) | 200 W | 48 V | 15.2 A (rms) | 52 N·m | 160 deg/s | ND-20 |
留下工况与负载参数,工程师将为您匹配 型号与集成建议。