POWERFUL
高性能实时操作系统
基于 Linux/Xenomai 硬实时环境,保障控制周期稳定可预期,满足机器人关节级高精度伺服控制需求。
实时 EtherCAT 主站 · 硬实时 Linux/Xenomai
实时嵌入式 EtherCAT 主站机器人控制器
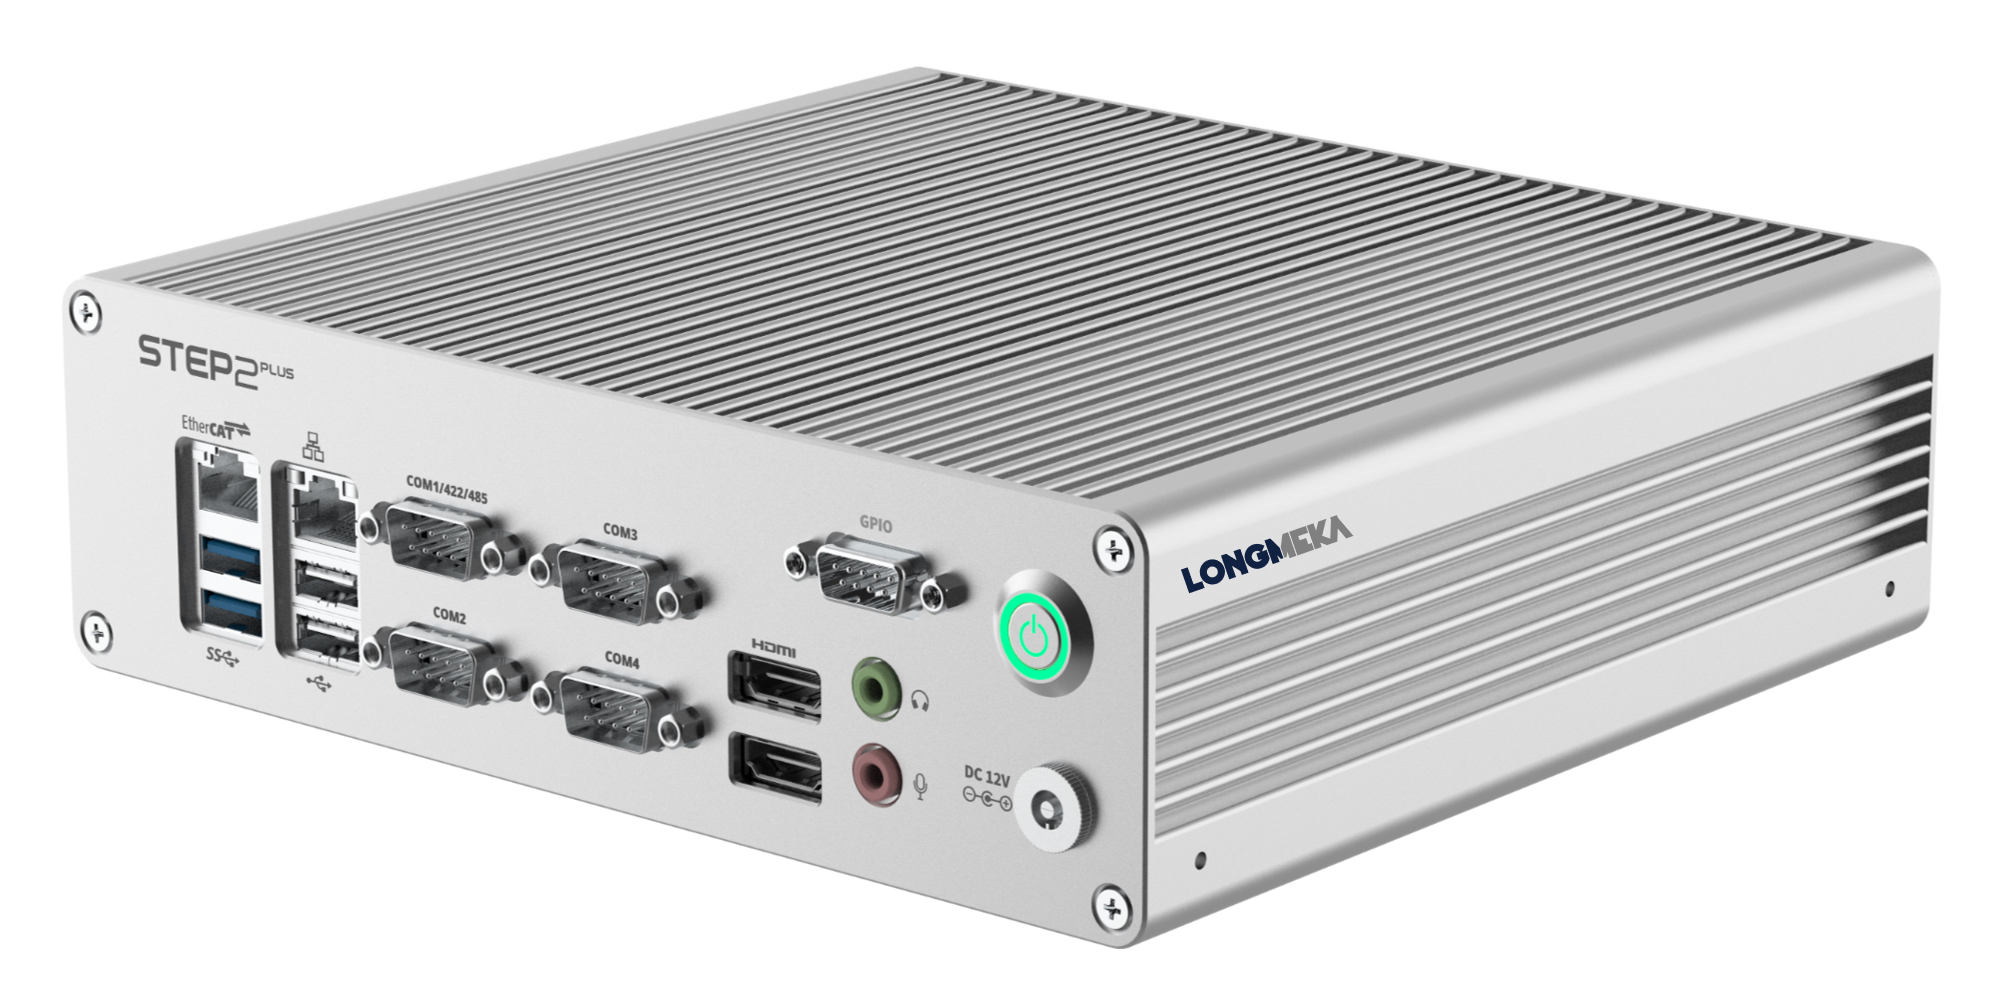
STEP 是面向实时控制的嵌入式 EtherCAT 主站机器人控制器,在 Linux/Xenomai 硬实时操作系统环境下提供 NRMKPlatform SDK,便于开发实时控制应用。即使不熟悉 Linux 的工程师,也可通过 Windows 开发环境完成嵌入式控制程序开发。
STEP 采用经广泛验证的开源 EtherCAT 主站栈 EtherLab,提供基于 CoE(CANopen over EtherCAT)的编程接口及代码自动生成工具。内置 RS485、CAN 接口,SDK 集成 CanFestival 以支持 CANopen 应用开发。
负责 Indy 协作机器人实时控制的 STEP2 可运行 4 kHz 模型-based 阻抗控制;面向高级研发的 STEP3 搭载高性能 GPU 与 NVIDIA TensorRT,支持高速深度学习推理算法研究。
基于 Linux/Xenomai 硬实时环境,保障控制周期稳定可预期,满足机器人关节级高精度伺服控制需求。
高速实时多轴同步与分布式控制能力,EtherCAT 主站架构适配复杂自动化产线与多机器人协同场景。
集成 EtherLab、CanFestival 等开源框架,配合 RS485/CAN 接口,灵活接入各类现场设备与传感器。
从产线部署到高级算法研发,覆盖不同算力与控制需求。
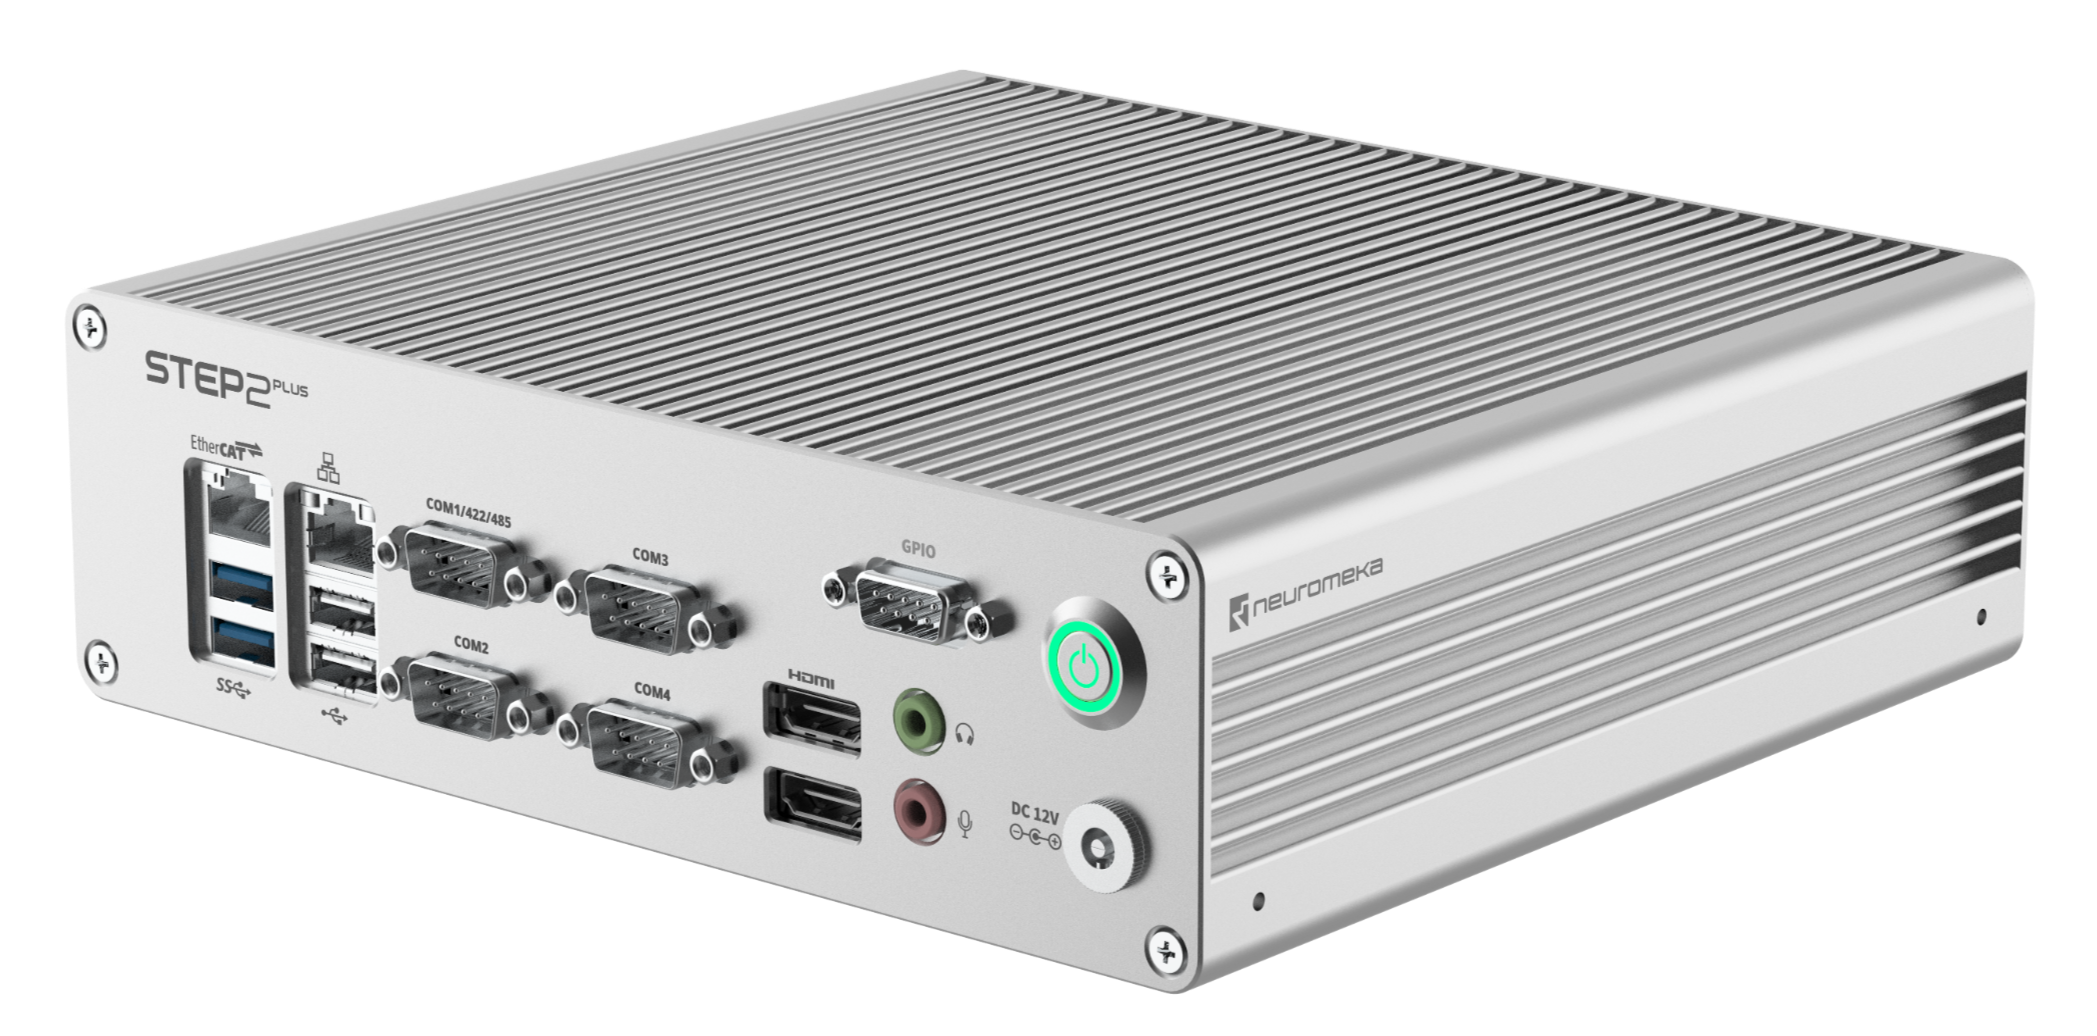
面向 Indy 协作机器人等产线应用的紧凑型实时控制器,支持 4 kHz 阻抗控制,接口丰富、部署灵活。
| 平台 | 无风扇 Braswell 工业 PC |
|---|---|
| CPU | Intel Alder Lake-N IMB-1007J(N97,最高 3.6 GHz,12W) |
| 内存 | 8 GB DDR5 |
| 存储 | 128 GB M.2 PCIe Gen3 |
| 以太网 / EtherCAT | 各 1 路 |
| GPIO | 7 pin(D-sub 9 pin 中可用 7 pin) |
| 串口 | RS485/422 ×1,RS232 ×3 |
| 外形尺寸 | 212 × 198 × 62 mm |
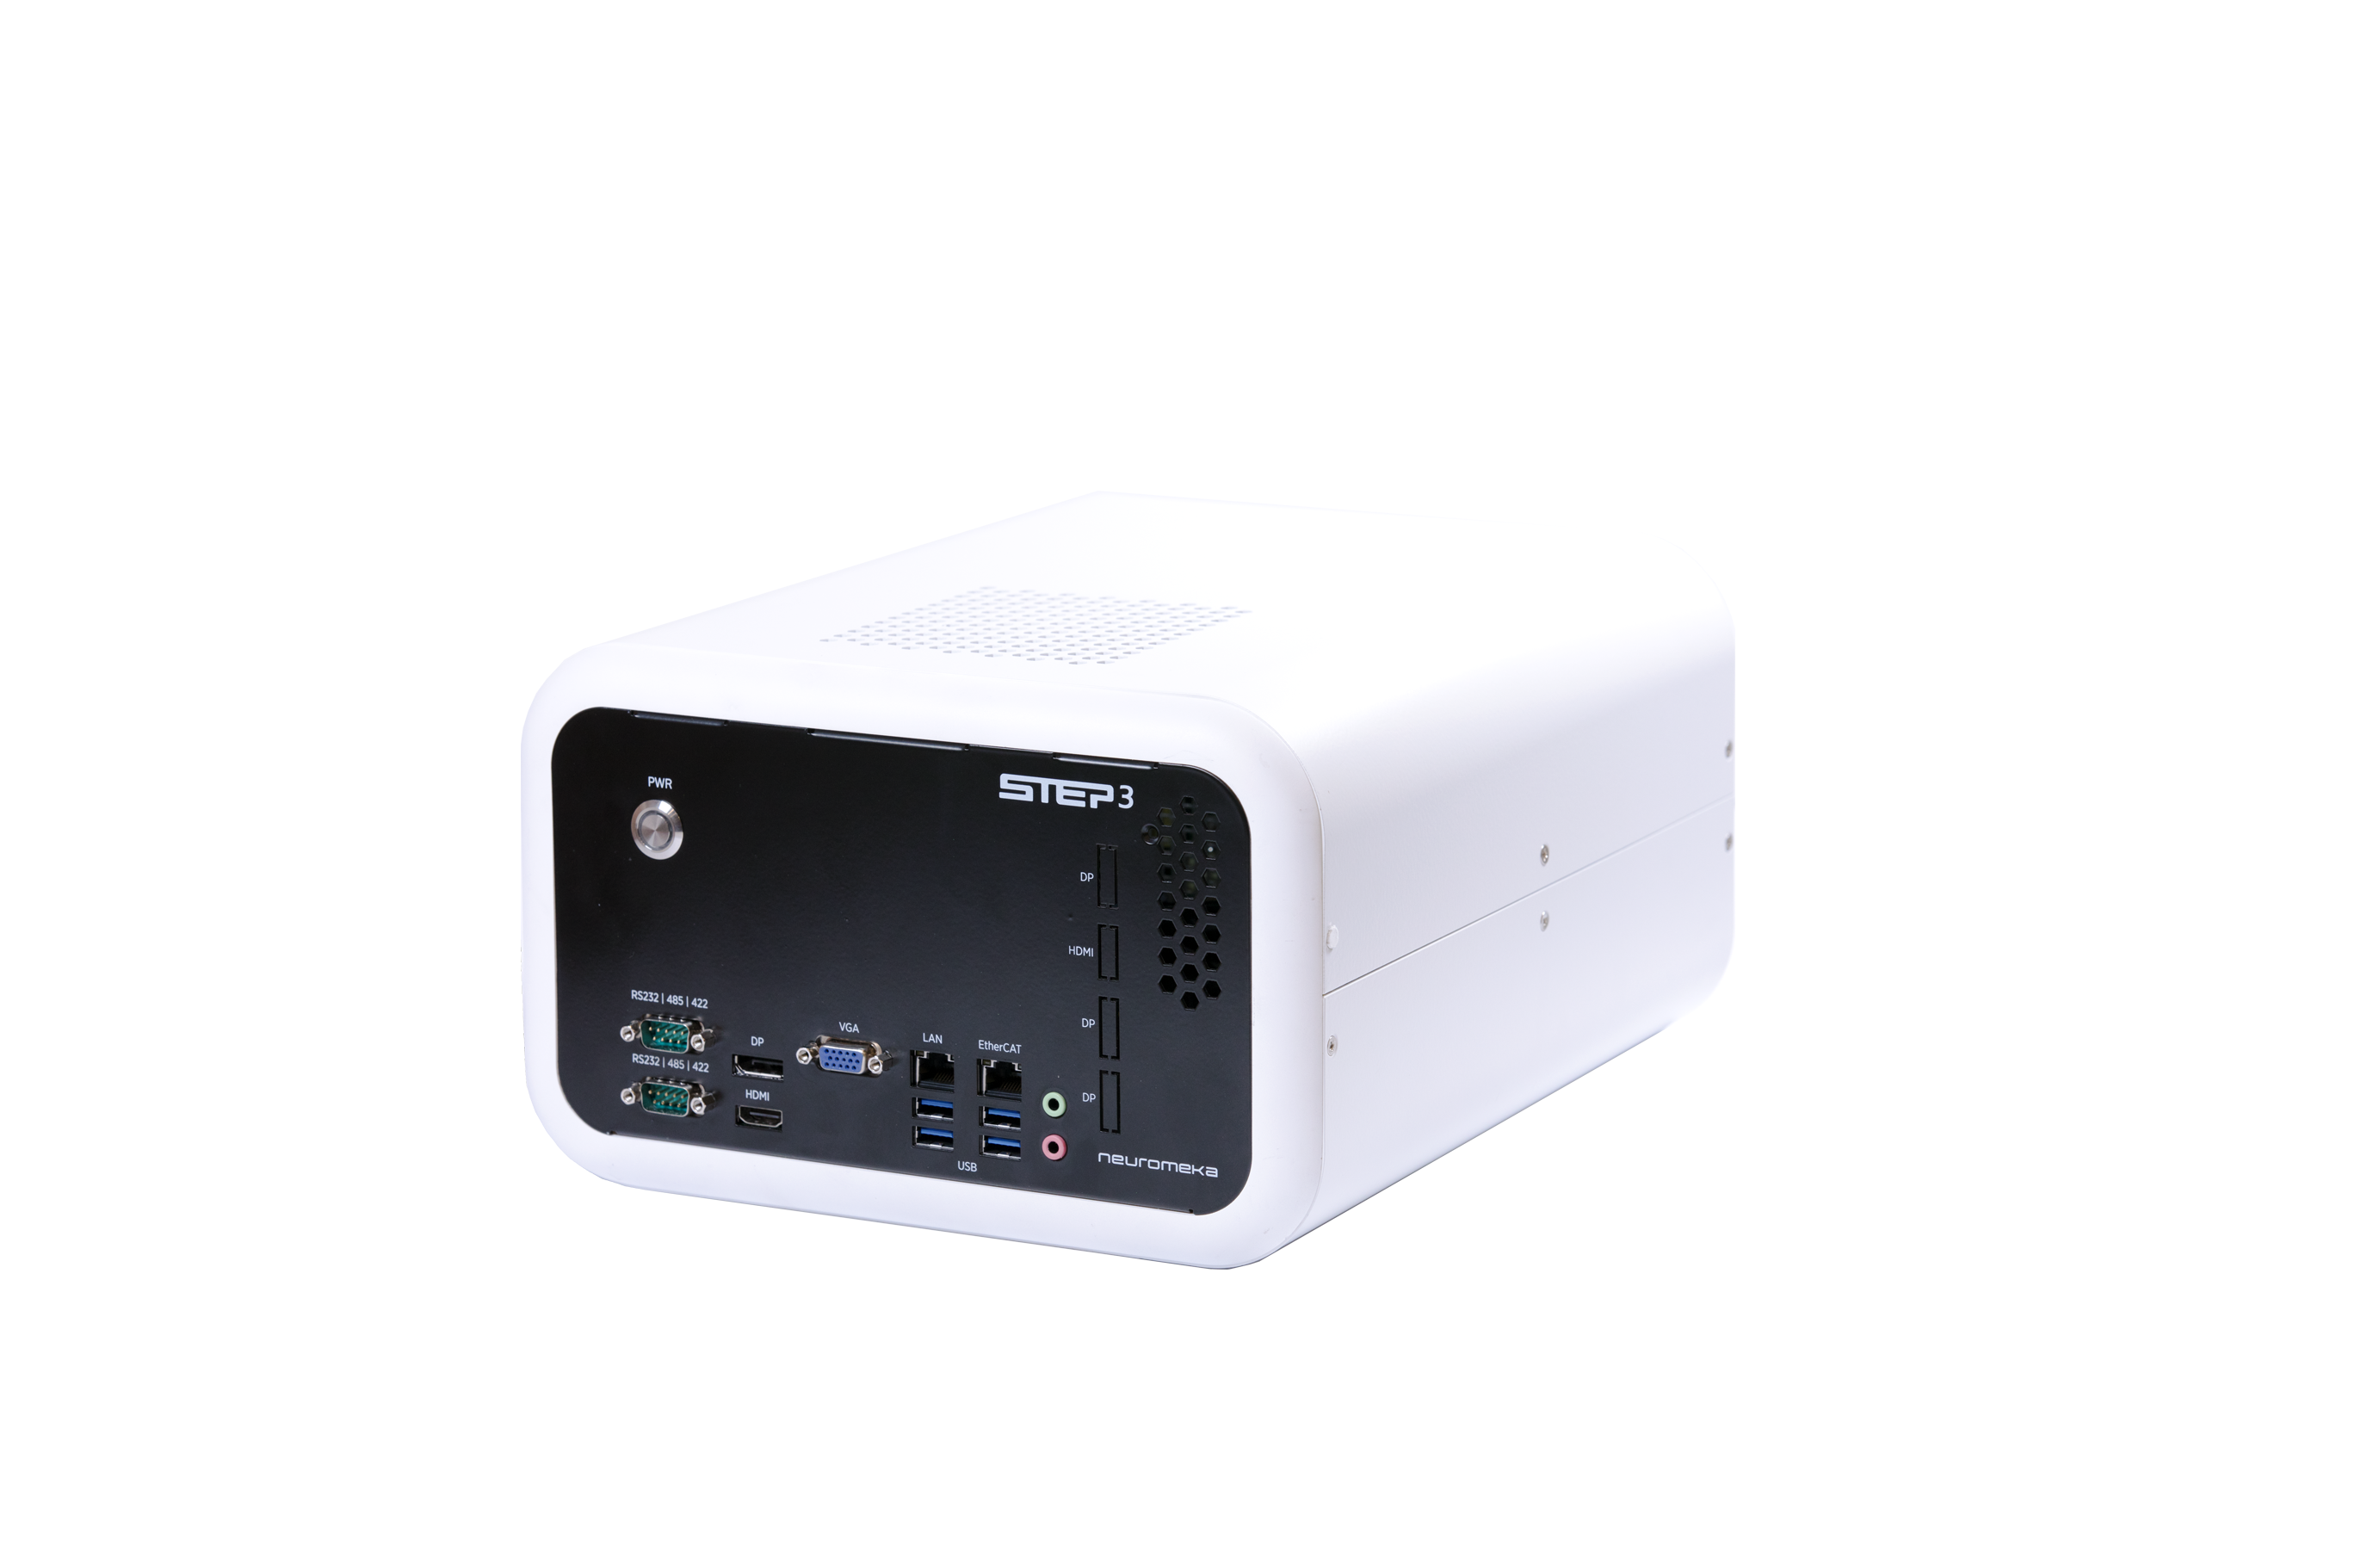
面向高级算法研究的高性能控制器,可选配 GeForce GTX 1080 Ti 与 TensorRT,支持视觉与深度学习推理类控制算法开发。
| 平台 | Skylake 工业 PC |
|---|---|
| CPU | Intel Skylake i7-6700K(3.4 GHz) |
| 内存 | 8 GB DDR4 |
| 存储 | 128 GB SSD |
| 以太网 / EtherCAT | 各 1 路 |
| 串口 | RS485/422 ×1,RS232 ×1 |
| 外形尺寸 | 350 × 265 × 182 mm |
| 可选配置 | GeForce GTX 1080 Ti |
留下控制轴数、周期与通信需求,工程师将为您匹配 STEP 方案。