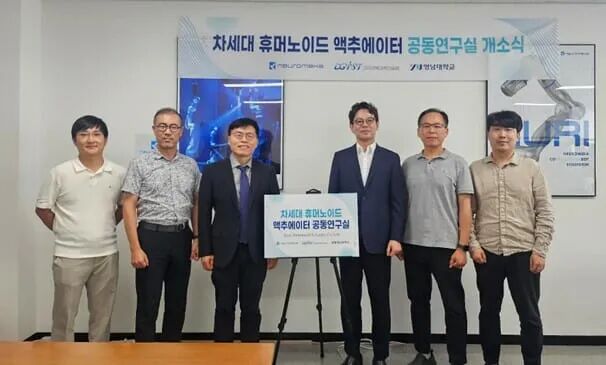
纽禄美卡宣布,与韩国大邱庆北科学技术院(DGIST)、岭南大学合作成立的"下一代物理智能人形机器人驱动装置联合研究室"正式揭牌。
该研究室在大邱市北区韩国机器人产业振兴院内落成,将作为应对人机协作时代的高性能、高效率、高安全性驱动技术研发基地。
纽禄美卡在揭牌仪式上与DGIST签署了谅解备忘录(MOU)。双方决定在以下领域开展合作:
基于准直驱(QDD)技术的高反向驱动性驱动器联合研发
试验评估基础设施共享
核心技术量产化及技术转移等
(从左至右)岭南大学李灿教授(机器人AI融合学科长)、DGIST吴世勋教授(机器人及机械电子工程学科长)、DGIST朴锡浩教授(机器人及机械研究所长)、纽禄美卡朴钟勋代表、朴容植所长、许荣镇Master
传统工业机器人主要采用的高减速比驱动系统虽有利于精密控制,但存在反向驱动性低、安全性差的局限性。而QDD凭借低减速比特性,不仅有利于人机交互,还能在不依赖额外传感器的情况下实现精密力控。
该联合研究室的核心目标是开发一种既能保持媲美QDD的低阻抗性能,又能实现高扭矩输出的驱动系统。
DGIST吴世勋教授团队将负责QDD系统核心结构设计及控制算法开发,岭南大学李灿团队则负责力控测试平台搭建及定量性能评估。
纽禄美卡将提供从设计、原型制造到量产的全流程机器人硬件平台技术,担当商业化应用的桥梁角色。